



|
Кількість
|
Вартість
|
||
|
|
|||
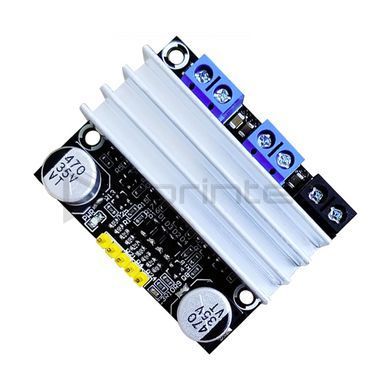
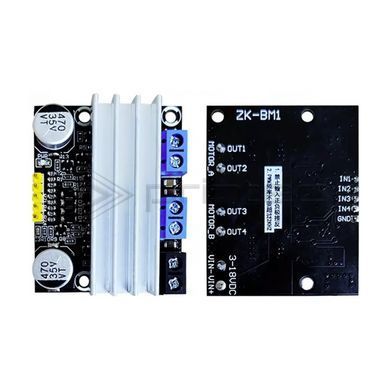
Драйвер двигунів ZK-BM1, двоканальний H-міст, 10А (15А пік), 3-18В, ШІМ
Потужний двоканальний драйвер двигунів ZK-BM1 — це універсальне рішення для керування двигунами постійного струму та кроковими двигунами у ваших проектах. Завдяки архітектурі на базі подвійного H-моста, цей модуль може одночасно та незалежно керувати двома колекторними двигунами або одним 4-провідним двофазним кроковим двигуном.
Побудований на сучасних MOSFET-транзисторах з низьким внутрішнім опором, драйвер забезпечує високу ефективність та здатний працювати з великими струмами, що робить його ідеальним вибором для робототехніки, систем автоматизації, моделей та інших пристроїв, що потребують надійного керування потужним навантаженням.
Основні переваги:
-
Висока потужність: Робочий струм до 10А та піковий до 15А на кожен канал дозволяють керувати широким спектром двигунів.
-
Два незалежні канали: Можливість керувати двома DC-двигунами, регулюючи їх швидкість та напрямок обертання незалежно один від одного.
-
Підтримка крокового двигуна: Може використовуватись для керування одним 4-провідним кроковим двигуном.
-
Широкий діапазон напруги: Сумісність із системами живлення від 3В до 18В.
-
ШІМ-керування: Повна підтримка ШІМ (PWM) сигналу з частотою до 2 кГц для плавного та точного регулювання швидкості обертання.
-
Компактність: Невеликі розміри та зручні монтажні отвори для легкої інтеграції у ваш проект.
Технічні характеристики:
-
Модель: ZK-BM1
-
Тип драйвера: Двоканальний H-міст
-
Напруга живлення модуля: 3В - 18В DC
-
Напруга сигналів керування: 3В - 18В DC
-
Кількість каналів: 2
-
Максимальний робочий струм на канал: 10А
-
Максимальний піковий струм на канал: 15А
-
Підтримувана частота ШІМ: 0 - 2 кГц
-
Підтримуваний робочий цикл ШІМ: 0 - 100%
-
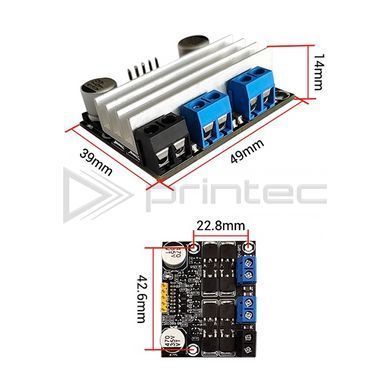
Розміри: 49 x 39 x 14 мм
-
Вага: 28 г
-
Монтажний отвір: діаметр 3 мм
Рекомендації з використання:
-
При постійному навантаженні зі струмом вище 8А рекомендується встановити додатковий радіатор для кращого тепловідведення.
-
Перед зміною напрямку обертання двигуна обов'язково робіть невелику паузу (рекомендовано 0.5 секунди), щоб уникнути пошкодження драйвера через миттєві високі струми.
-
Дотримуйтесь правильної полярності підключення живлення.