


|
Кількість
|
Вартість
|
||
|
|
|||
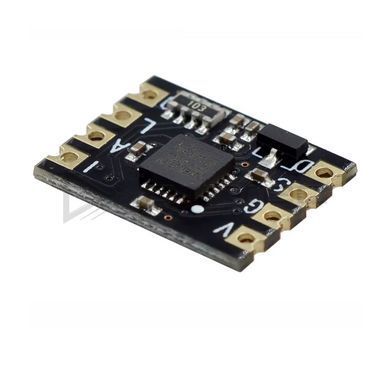
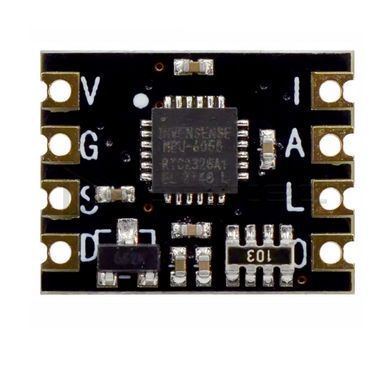
Модуль гіроскопа та акселерометра MPU-6050 Mini, 6DOF, I2C, Arduino — повноцінний 6-осьовий сенсор руху у форматі поштової марки: той самий чип MPU-6050, що й на класичній платі GY-521, але на текстоліті 15 × 12 мм з кастельованими падами. Створений для конструкцій, де кожен міліметр і грам на рахунку.
| Чип | MPU-6050, InvenSense (TDK) |
| Позначення модифікації | ZY-MPU-6050 (mini-версія плати) |
| Вимірювання | 3-осьовий гіроскоп + 3-осьовий акселерометр (6DOF) |
| Діапазони гіроскопа | ±250 / ±500 / ±1000 / ±2000 °/с; до 131 LSB/°/с |
| Діапазони акселерометра | ±2 / ±4 / ±8 / ±16 g; до 16384 LSB/g |
| АЦП | 16 біт на кожну з шести осей |
| Процесор руху DMP | кути Pitch/Roll/Yaw на чипі, до 200 Гц |
| Частота даних | акселерометр до 1 кГц, гіроскоп до 8 кГц |
| Інтерфейс | I²C до 400 кГц, підтяжки 5.1 кОм на платі |
| Адреса I²C | 0x68; з AD0 на 3.3 В — 0x69 |
| Додаткові виводи | INT (переривання), AUX_CL/AUX_DA — шина для зовнішнього магнітометра |
| Термодатчик | −40…+85 °C, точність ±1 °C |
| Живлення | 3.0–5.5 В, стабілізатор 3.3 В на платі |
| Монтаж | 8 кастельованих падів (напівотворів) по краях |
| Розміри плати | 15 × 12 мм |
Усередині — шість 16-бітних вимірювальних каналів: три осі кутової швидкості й три осі прискорення, з діапазонами, що перемикаються програмно від чутливих ±250 °/с і ±2 g до розмашистих ±2000 °/с і ±16 g. Головний козир MPU-6050 — вбудований процесор руху DMP: злиття даних гіроскопа й акселерометра відбувається прямо на чипі, і контролер отримує готові кути нахилу до 200 разів на секунду, не витрачаючи власні такти на фільтри. Для розширення до 9 осей передбачена окрема AUX-шина — зовнішній магнітометр підключається до сенсора, а не до контролера.
Підключення — чотири дроти: живлення й I²C, підтяжки вже на платі, а бортовий стабілізатор приймає від 3.0 до 5.5 В — модуль однаково зручний з 5-вольтовою Arduino і 3.3-вольтовою ESP32. Пін AD0 перемикає адресу між 0x68 і 0x69 — два сенсори живуть на одній шині без мультиплексора. Кастельовані пади дозволяють впаяти модуль урівень у власну плату як SMD-компонент — саме так його ставлять у політні контролери. Зверніть увагу: шовкографія самого чипа може відрізнятися між партіями — це нормально для MPU-6050 останніх років випуску.
Особливості
- 6DOF: гіроскоп ±250–2000 °/с і акселерометр ±2–16 g з 16-бітними АЦП;
- процесор руху DMP видає готові кути Pitch/Roll/Yaw до 200 Гц без навантаження на контролер;
- формат поштової марки 15 × 12 мм — помітно компактніший за класичний GY-521;
- кастельовані пади — модуль впаюється врівень і стає SMD-компонентом вашої плати;
- I²C до 400 кГц з підтяжками на платі; дві адреси через AD0 — пара сенсорів на одній шині;
- AUX-шина під зовнішній магнітометр і вихід переривання INT;
- живлення 3.0–5.5 В через бортовий стабілізатор, вбудований термодатчик.
Застосування
Політні контролери дронів і авіамоделей, самобалансуючі роботи, стабілізація підвісів камер, носимі трекери рухів і жестів, вимірювання вібрацій та нахилів обладнання. Для макетування з гребінкою зручніша класична плата GY-521 на тому ж чипі MPU-6050.