


|
Количество
|
Стоимость
|
||
|
|
|||
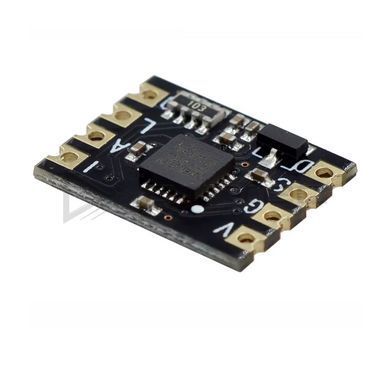
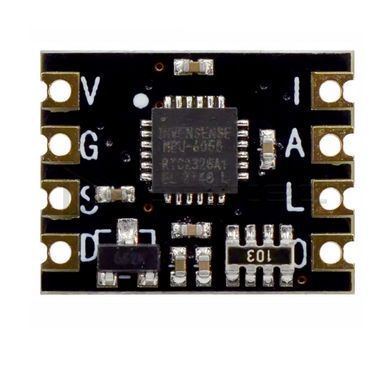
Модуль гироскопа и акселерометра MPU-6050 Mini, 6DOF, I2C, Arduino — полноценный 6-осевой сенсор движения в формате почтовой марки: тот же чип MPU-6050, что и на классической плате GY-521, но на текстолите 15 × 12 мм с кастеллированными падами. Создан для конструкций, где каждый миллиметр и грамм на счету.
| Чип | MPU-6050, InvenSense (TDK) |
| Обозначение модификации | ZY-MPU-6050 (mini-версия платы) |
| Измерения | 3-осевой гироскоп + 3-осевой акселерометр (6DOF) |
| Диапазоны гироскопа | ±250 / ±500 / ±1000 / ±2000 °/с; до 131 LSB/°/с |
| Диапазоны акселерометра | ±2 / ±4 / ±8 / ±16 g; до 16384 LSB/g |
| АЦП | 16 бит на каждую из шести осей |
| Процессор движения DMP | углы Pitch/Roll/Yaw на чипе, до 200 Гц |
| Частота данных | акселерометр до 1 кГц, гироскоп до 8 кГц |
| Интерфейс | I²C до 400 кГц, подтяжки 5.1 кОм на плате |
| Адрес I²C | 0x68; с AD0 на 3.3 В — 0x69 |
| Дополнительные выводы | INT (прерывание), AUX_CL/AUX_DA — шина для внешнего магнитометра |
| Термодатчик | −40…+85 °C, точность ±1 °C |
| Питание | 3.0–5.5 В, стабилизатор 3.3 В на плате |
| Монтаж | 8 кастеллированных падов (полуотверстий) по краям |
| Размеры платы | 15 × 12 мм |
Внутри — шесть 16-битных измерительных каналов: три оси угловой скорости и три оси ускорения, с диапазонами, переключаемыми программно от чувствительных ±250 °/с и ±2 g до размашистых ±2000 °/с и ±16 g. Главный козырь MPU-6050 — встроенный процессор движения DMP: слияние данных гироскопа и акселерометра происходит прямо на чипе, и контроллер получает готовые углы наклона до 200 раз в секунду, не тратя собственные такты на фильтры. Для расширения до 9 осей предусмотрена отдельная AUX-шина — внешний магнитометр подключается к сенсору, а не к контроллеру.
Подключение — четыре провода: питание и I²C, подтяжки уже на плате, а бортовой стабилизатор принимает от 3.0 до 5.5 В — модуль одинаково удобен с 5-вольтовой Arduino и 3.3-вольтовой ESP32. Пин AD0 переключает адрес между 0x68 и 0x69 — два сенсора живут на одной шине без мультиплексора. Кастеллированные пады позволяют впаять модуль вровень в собственную плату как SMD-компонент — именно так его ставят в полётные контроллеры. Обратите внимание: шелкография самого чипа может отличаться между партиями — это нормально для MPU-6050 последних лет выпуска.
Особенности
- 6DOF: гироскоп ±250–2000 °/с и акселерометр ±2–16 g с 16-битными АЦП;
- процессор движения DMP выдаёт готовые углы Pitch/Roll/Yaw до 200 Гц без нагрузки на контроллер;
- формат почтовой марки 15 × 12 мм — заметно компактнее классического GY-521;
- кастеллированные пады — модуль впаивается вровень и становится SMD-компонентом вашей платы;
- I²C до 400 кГц с подтяжками на плате; два адреса через AD0 — пара сенсоров на одной шине;
- AUX-шина под внешний магнитометр и выход прерывания INT;
- питание 3.0–5.5 В через бортовой стабилизатор, встроенный термодатчик.
Применение
Полётные контроллеры дронов и авиамоделей, самобалансирующие роботы, стабилизация подвесов камер, носимые трекеры движений и жестов, измерение вибраций и наклонов оборудования. Для макетирования с гребёнкой удобнее классическая плата GY-521 на том же чипе MPU-6050.