


|
Кількість
|
Вартість
|
||
|
|
|||
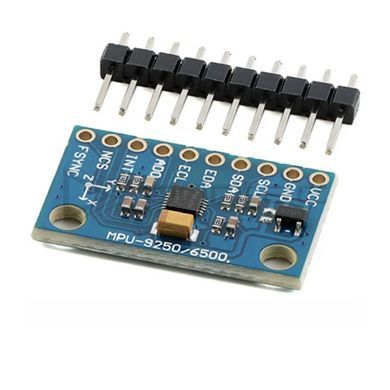
Модуль гіроскопа та акселерометра GY-6500 MPU-6500, 6DOF, I2C, SPI, Arduino — шестиосьовий сенсор руху на MPU-6500, наступнику легендарного MPU-6050. Головний козир проти попередника — два інтерфейси на вибір: звичний I²C для простих схем і SPI для швидких опитувань у політних контролерах.
| Плата | GY-6500, 26 × 16 мм |
| Чип | MPU-6500; шовкографія плати спільна для MPU-9250/6500 |
| Вимірювання | 3-осьовий гіроскоп + 3-осьовий акселерометр (6DOF) |
| Діапазони гіроскопа | ±250 / ±500 / ±1000 / ±2000 °/с |
| Діапазони акселерометра | ±2 / ±4 / ±8 / ±16 g |
| АЦП | вбудовані 16-бітні, 16-бітний вивід даних |
| Інтерфейси | I²C та SPI |
| Піни | VCC, GND, SCL, SDA, EDA, ECL, AD0, INT, NCS, FSYNC — крок 2.54 мм |
| Шина EDA/ECL | master-I²C для зовнішнього сенсора |
| Живлення | 3–5 В, LDO-стабілізатор на платі |
| Комплектація | плата + гребінка 1×10, не впаяна |
| Монтаж | два отвори під гвинти; PCB з імерсійним золотом |
Начинка класична для сімейства: три осі кутової швидкості плюс три осі прискорення, оцифровані вбудованими 16-бітними АЦП, з програмним перемиканням діапазонів від чутливих ±250 °/с і ±2 g до розмашистих ±2000 °/с і ±16 g. Пара виводів EDA/ECL — окрема master-шина, якою чип сам опитує зовнішній сенсор, наприклад магнітометр, не навантажуючи основний контролер. Вихід переривання INT повідомляє про готовність даних.
Про напис на платі одразу: шовкографія MPU-9250/6500 — спільна для двох чипів, які виробник ставить на однакову плату. Тут встановлений саме MPU-6500: шість осей без магнітометра. Інтерфейс обирається схемою підключення — для I²C використовуються SCL/SDA з адресою через AD0, пін NCS при цьому не задіяний (він працює лише в SPI-режимі), а FSYNC без потреби в синхронізації з’єднується з GND. SPI стане в пригоді там, де важлива швидкість зчитування — у стабілізації та політних контролерах.
Живлення — від 3 до 5 В: низьковольтний стабілізатор на платі бере на себе узгодження, тож модуль працює і з Arduino UNO, і з ESP32. Гребінка 1×10 з кроком 2.54 мм у комплекті не впаяна — для макетної плати впаюється за хвилину, а для монтажу в корпус зручніші прямі дроти на пади. Плата виконана з імерсійним золотом покриття і зібрана машинним монтажем, по кутах — два отвори під гвинти.
Особливості
- шість осей руху: гіроскоп ±250–2000 °/с і акселерометр ±2–16 g з 16-бітним виводом;
- два інтерфейси на вибір — I²C для простих схем або SPI для швидких опитувань;
- MPU-6500 — наступник MPU-6050 у сучаснішому виконанні;
- допоміжна шина EDA/ECL для зовнішнього сенсора без навантаження на контролер;
- живлення 3–5 В через LDO-стабілізатор на платі;
- гребінка 1×10 у комплекті, крок 2.54 мм — макетка або дроти на вибір;
- імерсійне золото та машинний монтаж, два отвори під гвинтове кріплення.
Застосування
Політні контролери й стабілізація, самобалансуючі роботи, вимірювання нахилів і вібрацій, проєкти на Arduino та ESP32, де потрібен швидкий SPI-канал до сенсора руху. Класична I²C-плата попереднього покоління — GY-521 з чип-аналогом MPU-6050, а для впаювання в компактний виріб є MPU-6050 Mini 15 × 12 мм.
Часті питання
Чим MPU-6500 відрізняється від MPU-6050?
Модуль гіроскопа та акселерометра GY-6500 несе MPU-6500 — наступника MPU-6050 з тими самими шістьма осями і діапазонами вимірювань. Практична різниця для проєкту: MPU-6500 додає інтерфейс SPI поряд з I²C, тоді як MPU-6050 працює лише по I²C.
Чому на платі написано MPU-9250/6500?
Виробник використовує одну плату для двох чипів, тому шовкографія перелічує обидва. У цьому модулі встановлений MPU-6500 — шість осей, гіроскоп та акселерометр, без магнітометра.
Куди підключати піни NCS і FSYNC при роботі по I²C?
Пін NCS задіяний лише в SPI-режимі — при I²C-підключенні він не використовується. Вхід FSYNC, якщо синхронізація кадрів не потрібна, з’єднайте з GND, як рекомендує виробник.