


|
Количество
|
Стоимость
|
||
|
|
|||
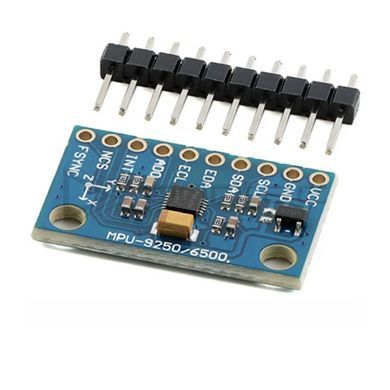
Модуль гироскопа и акселерометра GY-6500 MPU-6500, 6DOF, I2C, SPI, Arduino — шестиосевой сенсор движения на MPU-6500, преемнике легендарного MPU-6050. Главный козырь против предшественника — два интерфейса на выбор: привычный I²C для простых схем и SPI для быстрых опросов в полётных контроллерах.
| Плата | GY-6500, 26 × 16 мм |
| Чип | MPU-6500; шелкография платы общая для MPU-9250/6500 |
| Измерения | 3-осевой гироскоп + 3-осевой акселерометр (6DOF) |
| Диапазоны гироскопа | ±250 / ±500 / ±1000 / ±2000 °/с |
| Диапазоны акселерометра | ±2 / ±4 / ±8 / ±16 g |
| АЦП | встроенные 16-битные, 16-битный вывод данных |
| Интерфейсы | I²C и SPI |
| Пины | VCC, GND, SCL, SDA, EDA, ECL, AD0, INT, NCS, FSYNC — шаг 2.54 мм |
| Шина EDA/ECL | master-I²C для внешнего сенсора |
| Питание | 3–5 В, LDO-стабилизатор на плате |
| Комплектация | плата + гребёнка 1×10, не впаяна |
| Монтаж | два отверстия под винты; PCB с иммерсионным золотом |
Начинка классическая для семейства: три оси угловой скорости плюс три оси ускорения, оцифрованные встроенными 16-битными АЦП, с программным переключением диапазонов от чувствительных ±250 °/с и ±2 g до размашистых ±2000 °/с и ±16 g. Пара выводов EDA/ECL — отдельная master-шина, которой чип сам опрашивает внешний сенсор, например магнитометр, не нагружая основной контроллер. Выход прерывания INT сообщает о готовности данных.
О надписи на плате сразу: шелкография MPU-9250/6500 — общая для двух чипов, которые производитель ставит на одинаковую плату. Здесь установлен именно MPU-6500: шесть осей без магнитометра. Интерфейс выбирается схемой подключения — для I²C используются SCL/SDA с адресом через AD0, пин NCS при этом не задействован (он работает только в SPI-режиме), а FSYNC без надобности в синхронизации соединяется с GND. SPI пригодится там, где важна скорость считывания — в стабилизации и полётных контроллерах.
Питание — от 3 до 5 В: низковольтный стабилизатор на плате берёт на себя согласование, поэтому модуль работает и с Arduino UNO, и с ESP32. Гребёнка 1×10 с шагом 2.54 мм в комплекте не впаяна — для макетной платы впаивается за минуту, а для монтажа в корпус удобнее прямые провода на пады. Плата выполнена с покрытием иммерсионным золотом и собрана машинным монтажом, по углам — два отверстия под винты.
Особенности
- шесть осей движения: гироскоп ±250–2000 °/с и акселерометр ±2–16 g с 16-битным выводом;
- два интерфейса на выбор — I²C для простых схем или SPI для быстрых опросов;
- MPU-6500 — преемник MPU-6050 в более современном исполнении;
- вспомогательная шина EDA/ECL для внешнего сенсора без нагрузки на контроллер;
- питание 3–5 В через LDO-стабилизатор на плате;
- гребёнка 1×10 в комплекте, шаг 2.54 мм — макетка или провода на выбор;
- иммерсионное золото и машинный монтаж, два отверстия под винтовое крепление.
Применение
Полётные контроллеры и стабилизация, самобалансирующие роботы, измерения наклонов и вибраций, проекты на Arduino и ESP32, где нужен быстрый SPI-канал к сенсору движения. Классическая I²C-плата предыдущего поколения — GY-521 с чипом-аналогом MPU-6050, а для впаивания в компактное изделие есть MPU-6050 Mini 15 × 12 мм.
Частые вопросы
Чем MPU-6500 отличается от MPU-6050?
Модуль гироскопа и акселерометра GY-6500 несёт MPU-6500 — преемника MPU-6050 с теми же шестью осями и диапазонами измерений. Практическая разница для проекта: MPU-6500 добавляет интерфейс SPI рядом с I²C, тогда как MPU-6050 работает только по I²C.
Почему на плате написано MPU-9250/6500?
Производитель использует одну плату для двух чипов, поэтому шелкография перечисляет оба. В этом модуле установлен MPU-6500 — шесть осей, гироскоп и акселерометр, без магнитометра.
Куда подключать пины NCS и FSYNC при работе по I²C?
Пин NCS задействован только в SPI-режиме — при I²C-подключении он не используется. Вход FSYNC, если синхронизация кадров не нужна, соедините с GND, как рекомендует производитель.